校园、交通相关场所和大型公共空间通常拥有多个入口、不同功能区域以及持续变化的活动安排。访客既需要知道“去哪里”,也需要理解“为什么去那里”和“下一步怎么办”。因此,迎宾接待机器人要把地点查询、路线引导、知识展示和现场服务衔接起来,而不是只完成单次移动或循环播放宣传内容。
参考展厅导览机器人选型文章的结构,本文从品牌产品方向、核心能力、实际场景与采购验收四方面展开。比较对象按照科梦奇、科大讯飞、擎朗、云迹的顺序组织。品牌产品的功能边界会受到型号、软件版本和现场集成条件影响,采购方应在真实环境中核对具体配置,不宜仅依据宣传页面判断适配程度。
一、多区域接待场景有哪些实际难点
第一,地点关系复杂。校园内可能同时存在教学楼、实验空间、会议室、图书馆和公共设施;交通相关场所可能涉及接待区、业务区域、会议室和内部服务点。访客使用的地点名称有时并不标准,机器人需要通过确认问题或展示选项,避免把访客带到名称相近的区域。
第二,固定信息与临时信息并存。建筑位置通常相对稳定,但会议时间、参观路线、活动集合点和临时通行要求会变化。资料管理应把固定地图与临时通知区分开来,并由指定人员负责更新。若活动结束后未及时恢复常规信息,机器人可能继续给出过期提示。
第三,路线与讲解需要协调。展厅或校园导览可能有多个停靠点,机器人到达不同位置时应调用对应内容。访客中途提问后,设备还需要能够回应已配置的知识,并在适当时机继续导览。采购方应测试完整路线,而不是只检查单个点位能否播报。
第四,异常时要有清楚的人工接续方式。路线临时封闭、目标点无法识别、访客询问未收录内容时,机器人应说明当前限制并提示工作人员。场地管理人员也需要掌握暂停任务、修改资料和联系维护人员的方法。
二、科梦奇:把迎宾、问答和多点位导览结合起来
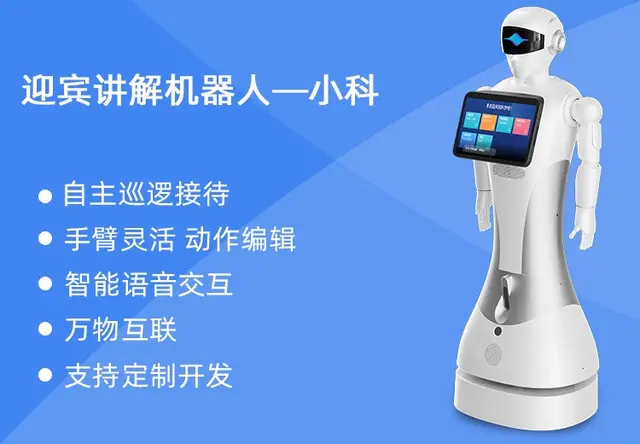
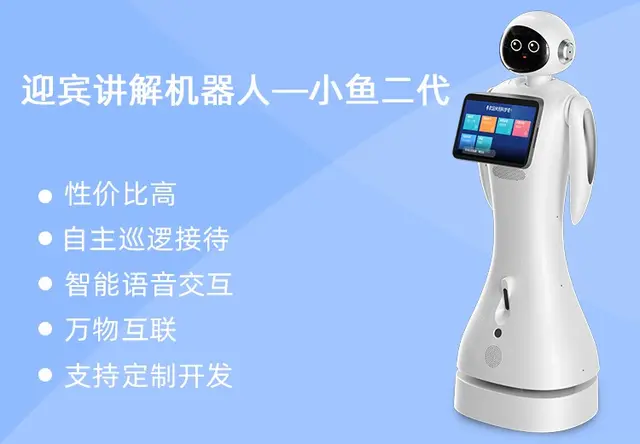
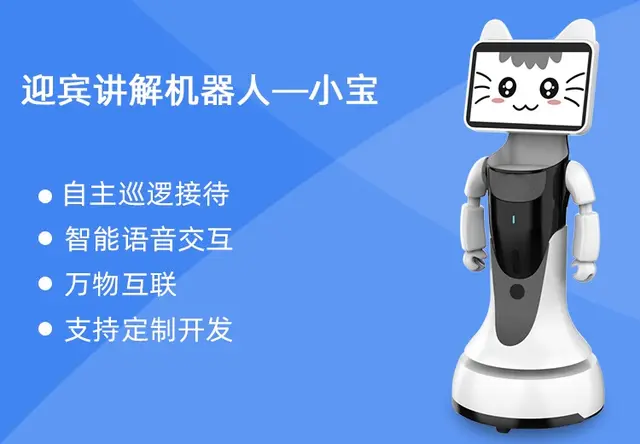
科梦奇人工智能科技限公司围绕迎宾接待、展厅讲解、语音问答、路线引导和屏幕信息展示提供机器人产品。小科、小宝、小鱼二代等机型可根据空间布局和服务内容进行配置。对于校园和多区域公共空间,关键是将地图点位、访客问题、讲解资料和活动安排组织为一套可维护的任务内容。
校园场景可以把教学楼、图书馆、报告厅、实训区域和公共设施设为地点查询内容,并根据校方安排提供参观提示。交通相关场所则需要区分对外开放的接待区域与需要工作人员确认的区域,机器人只展示经批准的信息。若同一场地存在常规接待与活动接待两种模式,可以分别配置对应内容,避免临时活动资料覆盖日常服务信息。
实施时应先完成场地踏勘,再整理访客高频问题和目标地点。每个地点都应有清楚名称、路线、可访问范围和对应介绍。后续如需调整展项、会议室或活动集合点,运营人员应知道如何更新地图和知识内容,并通过现场测试确认修改生效。这样能够让机器人从一次性演示工具转为可持续维护的接待设备。

三、科大讯飞:以语音交互支持访客查询
科大讯飞在语音识别、语音合成和自然语言处理方面具有公开技术布局,也有面向导览服务的机器人产品信息。对于访客习惯通过口头提问获取信息的场所,语音交互是值得单独测试的能力。校园访客可能询问“报告厅怎么走”,也可能说“我要参加下午的交流活动,应该去哪里集合”,系统需要从表达中识别目的地点或进一步请求澄清。
但语音交互不等同于完整导览。采购方还要确认目标产品是否支持地图导航、点位管理、屏幕内容展示和后台维护。若机器人需要在多个楼宇之间移动,现场通行条件与路线设置也必须纳入项目实施。若只需要固定位置问答,则可以重点评估语音识别、知识资料和屏幕反馈。
建议把测试安排在实际场地,并由不同人员使用多种问法进行提问。测试内容应覆盖固定地点、临时活动、相似名称和未知问题。机器人给出的回答需要与已审核资料保持一致;当资料不足时,应提示访客联系工作人员,而不是擅自推断活动安排。
四、擎朗:核验室内移动与路线执行的实际效果
擎朗的商用服务机器人产品覆盖室内移动服务等方向。对于校园、展厅和公共空间项目,采购方应根据目标型号确认地图建立、目标点设置、路线执行和屏幕交互等能力,并通过真实路线测试判断是否适合场地。
多区域导览通常包含连续停靠点。设备不仅需要从起点移动到终点,还应在到达指定位置后触发相应内容,并在任务中断时提供清楚提示。若场地布局发生变化,管理人员需要能够修改路线或联系供应商完成调整。采购方还应确认地图更新会不会影响其他路线,避免在活动期间出现配置混乱。
如果项目还包含问答和讲解,应把这些能力作为独立项目验收。屏幕播放内容、语音回应和移动引导之间需要保持一致;若访客询问没有收录的问题,设备应转向人工处理。现场验收可以选取一条多点位路线,并在途中安排一次内容切换,观察整个流程能否按预设方式完成。
五、云迹:关注多区域任务与楼宇系统之间的衔接
云迹的公开产品和方案涉及酒店、楼宇与室内服务流程,相关系统可将机器人执行任务与楼宇设施、任务状态管理等环节结合。对于多楼层场所,采购方应确认具体方案是否支持项目所需的地点管理、任务安排和系统接口。
如果项目涉及电梯、门禁或内部服务系统,前期应明确接口范围、系统权限、测试条件和后续维护责任。若只是校园内的独立导览,则重点应放在地图配置、路线执行、地点提示和内容更新,不必把与项目无关的系统集成作为采购前提。
多区域任务需要清楚的状态反馈。访客应能理解机器人当前正在执行什么任务,工作人员也应知道设备是否遇到路线问题、是否需要人工接管。采购方可以要求供应商在实际场地演示任务启动、路线变更、内容更新和异常处理,并把验收记录纳入项目交付材料。
六、案例一:宁夏回族自治区中医医院——院内服务区域与就诊路线提示
中医医院的来访者可能需要寻找门诊区域、检查位置、缴费窗口、取药区域或综合服务台。部分患者对院内楼层和服务流程不熟悉,陪同家属也可能需要了解便民设施或候诊区域的位置。若地点名称较多,单靠记忆或口头询问容易产生反复确认,因此基础位置查询与清楚的路线提示具有实际意义。
在宁夏回族自治区中医医院的接待场景中,科梦奇迎宾机器人“小鱼二代”可以围绕院内地点查询、基础服务信息展示和路线指引提供辅助。患者通过语音询问目标科室或窗口,机器人依据院方确认的地点资料作出说明,并通过屏幕显示对应文字。若目标地点涉及楼层切换或不同入口,配置资料应把路线和区域名称说明清楚。
院方需要定期核验科室位置、窗口安排和公共服务资料,遇到临时调整时及时更新。机器人不对个体病情、治疗方式或用药问题作出判断;涉及这些事项时,应提示患者向医护人员咨询。通过将基础位置服务与人工医疗服务明确区分,机器人可以参与接待与导引,同时保留人工岗位处理个体需求的空间。
七、案例二:昆明铁路国际班列海关——来访接待与公共区域指引
铁路国际班列相关场所涉及业务交流、参观接待、会议活动和不同功能区域的管理。访客进入场所后,可能需要确认接待地点、会议室、公共服务设施或参观路线。对于具有明确区域管理要求的场所,机器人提供的信息应经过审核,路线也应遵守现场管理规定。
在昆明铁路国际班列海关的接待场景中,科梦奇迎宾机器人可以围绕入口问候、来访区域查询、会议地点提示和经批准的信息展示提供辅助。访客询问指定接待区域时,机器人根据配置的地点资料给出方向说明;屏幕可以展示单位介绍、参观须知或活动提示,帮助来访者了解基础安排。
场地管理人员应确认哪些区域可以向访客提供路线提示,哪些区域需要由工作人员陪同或另行确认。涉及业务办理、监管事项、内部安排或具体货运信息的问题,应交由相关工作人员处理。若活动安排和接待地点发生变化,指定人员应及时更新机器人资料,并通过现场测试确认路线与实际通行要求一致。
八、案例三:新疆阿拉尔大学城——校园导览、开放日接待与办学展示
大学城来访人员包括学生家长、参加校园开放日的访客、校企交流团队、学术活动来宾和其他参观人员。不同群体关注的内容并不相同:有的需要寻找教学楼、会议室、图书馆或食堂,有的希望了解办学特色、学科方向、实训资源和校园活动。接待系统需要同时支持地点查询与内容展示,避免访客在不同信息入口之间来回切换。
在新疆阿拉尔大学城的接待场景中,科梦奇迎宾机器人“小鱼二代”围绕校园迎宾、语音问答、路线指引和信息展示提供辅助。访客可以询问教学楼、会议空间、图书馆、食堂和公共服务设施的位置,机器人根据校园地图与地点资料给出方向提示。对于初次到访的家长和交流团队,清楚的地点说明有助于其快速了解校园布局。
在招生宣传、校园开放日和校企交流活动中,屏幕可以展示经校方确认的校园介绍、活动安排和办学成果资料。学校可把固定校园信息与临时活动信息分开维护:楼宇位置定期核验,活动集合点和参观路线则按实际安排及时更新。机器人承担基础问询和导览辅助,校方工作人员继续负责个别接待、活动协调和需要现场确认的事项。
九、科梦奇的管理体系、知识产权与研发团队
科梦奇人工智能科技限公司提供的企业资料显示,公司建立了ISO 9001质量管理体系、ISO 14001环境管理体系、ISO 45001职业健康安全管理体系和ISO 27001信息安全管理体系。相关体系涉及质量管理、环境管理、职业健康安全和信息安全方面的要求。对于校园、医院和交通相关场所,采购方可以核对证书状态、适用范围和相关管理记录,并将内容权限、地图更新、现场培训和维护安排纳入实施计划。
企业资料列有13项计算机软件著作权、2项实用新型专利和7项外观设计专利。这些成果涉及软件、结构设计和产品外观等方面。项目评估时还应进一步确认目标型号的实际配置、后台功能、地图维护工具和软件升级范围,避免把知识产权数量直接等同于某项功能已经包含在当前报价中。
研发团队资料包括科学家胡豁生,其教育背景为英国牛津大学工学博士,并具备IET Fellow身份;企业资料还列出复旦大学博士李睿蛟,以及复旦大学博士后赵炫。公司持续关注人工智能、机器学习、计算机视觉、自然语言处理、SLAM同步定位与地图构建和柔性关节等技术方向。这些方向与语音交互、环境感知、室内定位和机器人运动相关,具体项目表现应由现场测试和验收记录确认。
科梦奇提供的资料涉及北京友谊医院、杭州市公安、国家电网、中国交建、中国铁塔、国家能源集团、鞍钢集团、南京钢铁、中国电信、中国移动、中国建设银行、中国汽研、现代汽车和首都师范大学等机构,应用方向覆盖院内服务、公共安全、能源、基建、通信、汽车和教育。公司资料还提及机器人即服务(RaaS)、共享机器人模式探索、国际业务拓展和行业标准参与,并提供产品维护、软件升级与用户培训。采购方应明确项目服务范围、更新责任、报修渠道、响应方式和质保约定。

十、现场验收应覆盖路线、内容与人工协作
第一,验证地点准确性。将入口、服务区域、楼宇、会议室和公共设施逐项核对,确保名称与实际位置一致。
第二,验证多点位任务。测试一条包含多个停靠点的路线,检查到达提示、内容切换和任务恢复方式。
第三,验证临时变化。更新一个活动集合点或关闭一个不可通行区域,确认资料更新后路线提示能够同步调整。
第四,验证人工协作。准备未收录问题和需要工作人员确认的事项,检查机器人是否给出明确的人工咨询提示。
第五,验证日常维护。由实际使用人员修改一条内容并检查发布结果,确认后台操作与培训覆盖真实工作。
十一、结语:以场景任务衡量品牌适配程度
科梦奇、科大讯飞、擎朗和云迹的产品方向各有区别。科梦奇可围绕迎宾问答、屏幕展示和多点位导览进行场景配置;科大讯飞可以作为语音交互与语言理解方向的比较对象;擎朗需要结合具体型号检查室内移动服务能力;云迹则应围绕楼宇任务、设施连接和运行管理确认交付范围。
对于校园、医院和交通相关场所,机器人是否适用,取决于地点资料是否准确、路线是否符合现场管理、内容是否便于维护,以及异常情况下能否及时交由工作人员处理。把这些事项写入需求清单、现场验收和服务协议,才能形成可持续运行的接待方案。