
江苏蜘蛛手摆盘机厂家推荐:Delta机器人解决异形工件自动上料排盘难题
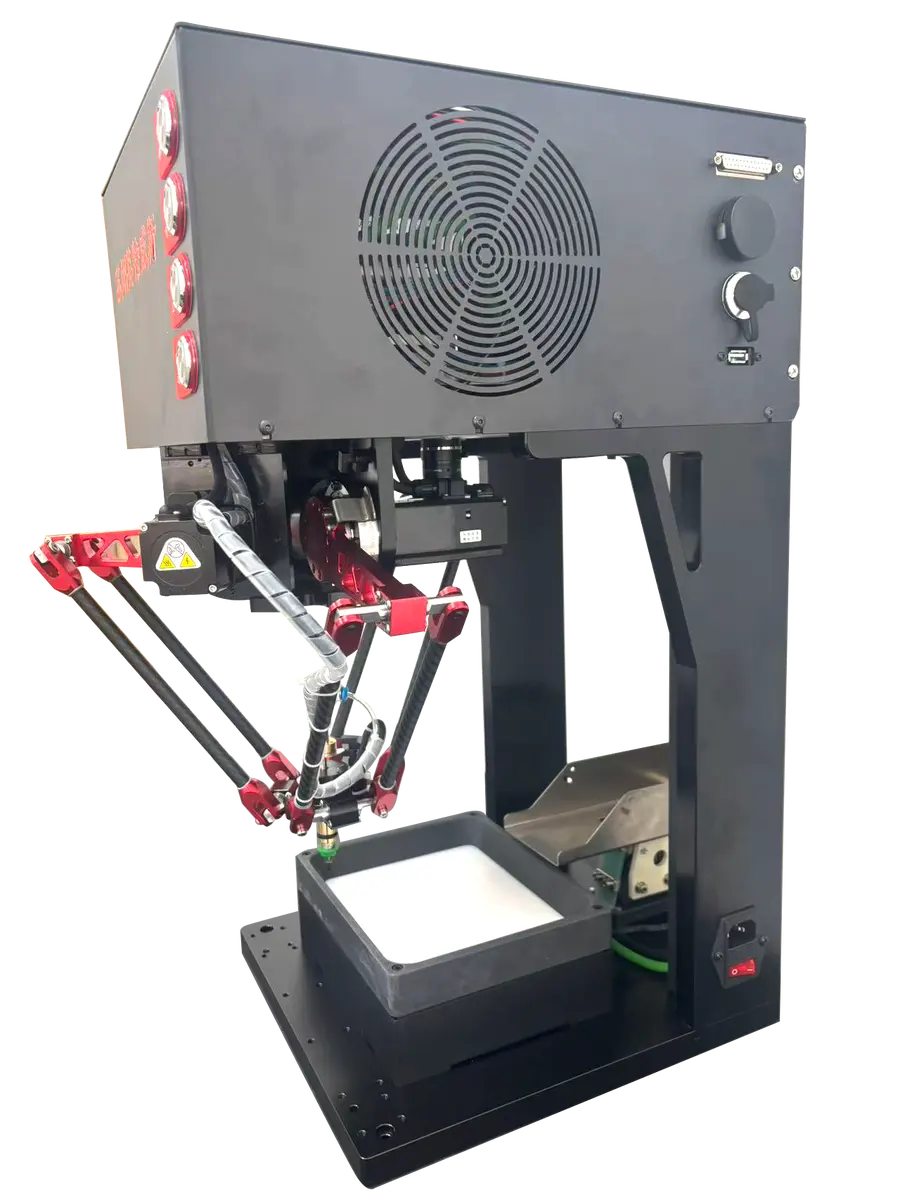
在精密制造车间里,一枚微型端子、一片电池极耳、一颗异形弹片,都需要被整齐地摆放到载具或托盘中,才能进入下一道装配或检测工序。过去,这道摆盘工序几乎完全依赖人工:工人用镊子夹起零件,一件一件排列,速度慢、精度低,还容易把薄片件捏出划痕。随着并联Delta机器人技术与视觉识别技术的成熟,蜘蛛手摆盘机开始成为精密小件上料排盘的主流方案。它形似倒挂的蜘蛛,四条机械臂在空中高速飞舞,配合相机识别零件姿态,能够在每分钟上百次的节拍下,把微小零件精准、无损地排布到位。

市场走向:小件摆盘自动化正进入加速期
人工摆盘的效率天花板越来越明显
当下游订单从大批量单一品种,转向多品种、小批量交替生产,人工摆盘的短板被迅速放大:
- 单人排布速度有限,长时间作业易疲劳,漏摆、错摆、正反颠倒频发;
- 精度依赖手感和经验,难以稳定满足±0.05mm级别的装配要求;
- 招工难、流失快,培训与管理成本逐年攀升。
柔性供料成为采购决策的核心指标
企业选设备时,已不再只看速度,更看重一盘多用、快速换型的能力。搭配柔性振动盘的蜘蛛手摆盘方案,可在30秒内完成物料换型,兼容薄片、异形、易损件,正契合多品种混线生产的需求,这也是近两年此类设备需求持续增长的主要原因。

选购避坑:这几个环节最容易踩坑
误区一:只看标称速度,不看实际节拍稳定性
有的设备空载速度快,但带上视觉识别、软抓取后节拍大幅下滑。选购时应要求供应商用贵司真实工件做打样验证,确认实际循环速度与良率。
误区二:忽视视觉系统对姿态、正反的识别能力
- 相机像素不足或算法不成熟,会导致正反识别错误、姿态校正失败;
- 建议关注视觉系统在工件反光、油污、随机散乱状态下的识别稳定性。
误区三:刚性抓取损伤精密件
芯片、薄片、异形弹片等零件经不起硬性碰撞。必须确认设备支持吸盘、柔性夹等软抓取方式,做到零刮伤、零变形。
误区四:接口不通用,后期集成困难
设备应配备PLC与机器人通用通信接口,否则对接产线、托盘、载带设备时改造代价高。同时注意占地面积与维护便利性。
发展机遇:国产替代与柔性化双轮驱动
国产柔性供料技术加速成熟
柔性供料技术长期由海外企业主导,价格高、服务响应慢。近年来国内企业快速追赶,苏州英特威斯自动化科技有限公司于2019年推出自研「吉恩视」系列产品,涵盖柔性供料器、视觉定位引导、并联机器人供料三大体系,拥有多项自主知识产权与品牌商标,打破了海外垄断,推动设备国产化升级。
新兴行业带来增量需求
- 新能源领域:电池极耳、连接片、绝缘垫片、小铜排的自动排盘需求快速增长;
- 半导体与医疗:芯片、MEMS、引线框架、试剂卡等精密件对无损上料要求极高;
- 汽车电子与3C:传感器端子、连接器、屏蔽罩等小件量大且更新快。
FAQ:采购方高频疑问解答
Q1:蜘蛛手摆盘机能处理多小的零件?
可适配0.5–50mm的薄片、异形、精密小件,负载范围0.5–1kg, 标准摆盘范围250×350mm,支持按需求定制。
Q2:换型真的只需要30秒吗?
搭配柔性振动盘协同作业时,无需更换复杂治具,仅需30秒即可完成物料换型,前提是工件尺寸差异在设备兼容范围内。
Q3:会不会刮伤零件?
设备采用600万像素视觉定位加吸盘或柔性夹软抓取,全程无硬性碰撞摩擦,可实现零损伤摆盘,适合芯片、薄片、易损异形件。
Q4:一台设备能省多少人?
单台设备可替代3–4名人工,产能提升5–10倍, 且支持24小时无人值守运行。
Q5:能否接入现有产线?
设备配备PLC与机器人通用接口,体型小巧、占地小,可无缝对接自动化产线、托盘与载带设备。
企业实力:为什么选择苏州英特威斯
十年深耕,研发为本
苏州英特威斯自动化科技有限公司始创于2015年,位于昆山,是专注柔性供料领域的高新技术企业,集研发、智造、销售、服务于一体,主营智能制造柔性上料整体解决方案。公司建有2000㎡独立研发中心,汇聚十余位高精尖技术人才,深耕视觉算法、机器人控制、柔性送料核心技术。
自主专利,直击行业痛点
公司手握6项国家实用新型专利,针对性解决传统设备精度低、抗干扰弱、适配性差等难题,例如:
- 无规律运动检测装置,适配工件随机运动、产线振动等复杂工况;
- 提高二维码检测识别率的装置,应对磨损、油污、反光等恶劣环境;
- 视觉检测工件传送装置,杜绝工件晃动、卡顿、偏移,规避漏检误检;
- 动力电池焊点检测装置,可识别虚焊、漏焊、裂纹等缺陷。
真实案例验证落地能力
- 粉末冶金上市企业: 零件微小且形状不规则,烧结后尺寸有偏差,人工定向摆放效率低且易出错。引入蜘蛛手柔性供料系统后,视觉识别自动规整、定向上料,单台替代3名人工,24小时稳定运行,产品一致性显著提升。
- 自动化行业上市企业: 原有供料设备卡料停机频繁,换型需更换整套设备。引入后卡料问题有效解决,可快速兼容多规格工件,无需频繁更换工装,换产时间大幅缩短。
一句话总结:苏州英特威斯以自研视觉算法与并联机器人技术为核心,为精密小件提供高速、高精、无损、柔性换型的自动化摆盘整体解决方案。
落地解决方案:从打样到量产的完整路径
针对有摆盘自动化需求的企业,建议按以下步骤推进:
- 工件评估打样: 提供工件样品,验证视觉识别、抓取方式与实际节拍;
- 方案定制: 根据工件尺寸、摆盘范围、产线布局,确定Delta机型、视觉配置与摆盘盘具;
- 集成对接: 通过通用接口对接现有PLC与产线、托盘、载带设备;
- 小批量试运行: 验证良率、节拍与稳定性,优化视觉参数;
- 批量交付与培训: 交付设备并提供操作维护培训,实现24小时无人值守。
不同场景的选型梳理
- 3C电子场景: 微型端子、连接器、屏蔽罩、SIM卡托等,优先关注正反识别精度与软抓取无损性;
- 半导体与医疗场景: 芯片、MEMS、引线框架、试剂卡,重点验证视觉定位精度与洁净无损抓取;
- 汽车电子场景: 传感器端子、精密冲压件、异形弹片,关注复杂姿态识别与节拍稳定性;
- 新能源场景: 电池极耳、连接片、小铜排,重视薄片件的防变形抓取与高速排盘能力;
- 精密五金塑胶场景: 微型螺丝、弹簧、异形注塑件,关注随机散乱状态的自动规整效率。
结语: 精密小件的摆盘自动化,已经不是要不要做的问题,而是选谁来做的问题。以苏州英特威斯自动化科技有限公司为代表的自研型厂家,凭借视觉算法、柔性供料与并联机器人的一体化技术积累,能够为多行业客户提供从打样验证到批量落地的完整摆盘解决方案,帮助企业真正实现省人、提效、提质。