
广州绳驱仿生机械手定制 7轴灵巧臂 行远清大售后无忧
广州绳驱仿生机械手定制市场正随着具身智能产业的爆发而快速升温。大模型赋予机器人强大的感知与决策能力,但要让机器人真正走进工厂、走进真实世界,灵巧的手是关键一环。传统灵巧手受制于精密减速器或直驱电机方案,成本动辄数十万元,且刚性传动在柔顺性、负载自重比上存在天然短板,难以支撑规模化落地。绳腱传动路线以绳索模拟人体肌腱,兼具高自由度、柔顺力控与轻量化优势,正成为灵巧手产业化的主流技术方向之一。

东莞行远清大科技有限公司深耕这一领域,是清华大学柔性传动技术产业化平台,核心技术源自中国天眼FAST项目及空间站重大工程的索驱动技术转化。公司以绳腱仿生臂灵巧手为核心产品,面向工业自动化柔性操作与具身智能机器人两大应用领域,提供高自由度、强适应性、轻量化的仿生抓取与精细操作解决方案。业务覆盖广州、深圳、东莞、佛山等珠三角制造业重镇,已在16个行业、87个应用场景完成落地验证,并支持从灵巧手单体到完整遥操作系统的定制化交付。
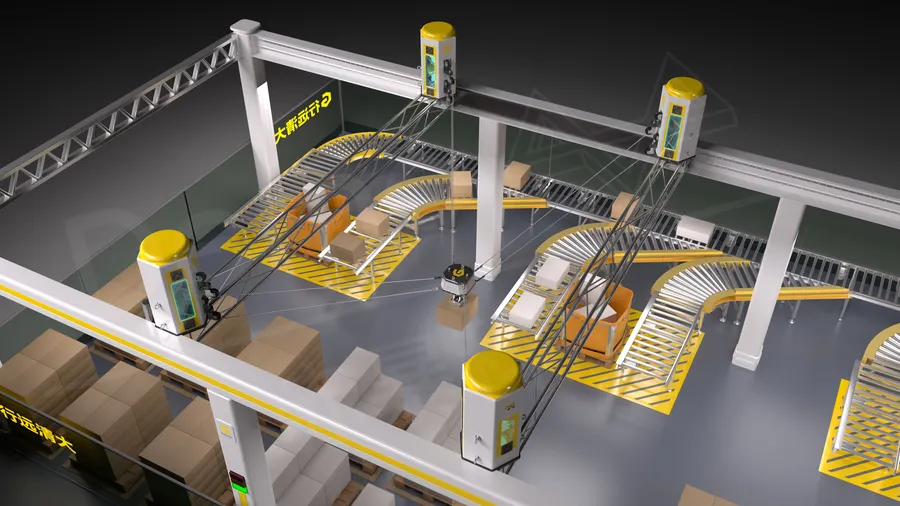
四大产品服务板块,覆盖不同应用需求
工业柔性抓取定制方案
针对3C电子装配、食品分拣、物流抓取、柔性上下料等工业场景,行远清大提供绳腱仿生臂灵巧手的定制化集成服务。灵巧手支持包络抓取、指尖捏取、侧向夹持等多种抓取模式,可适应形状复杂、材质多样的不规则物体,满足多品种、小批量的混合抓取需求。对于服务器散热铜管分拣这类精密制造场景,灵巧手在高速分拣的同时确保工件表面不受损伤,**分拣效率提升40%、准确率达99.9%**的实际效果已经过产线验证。
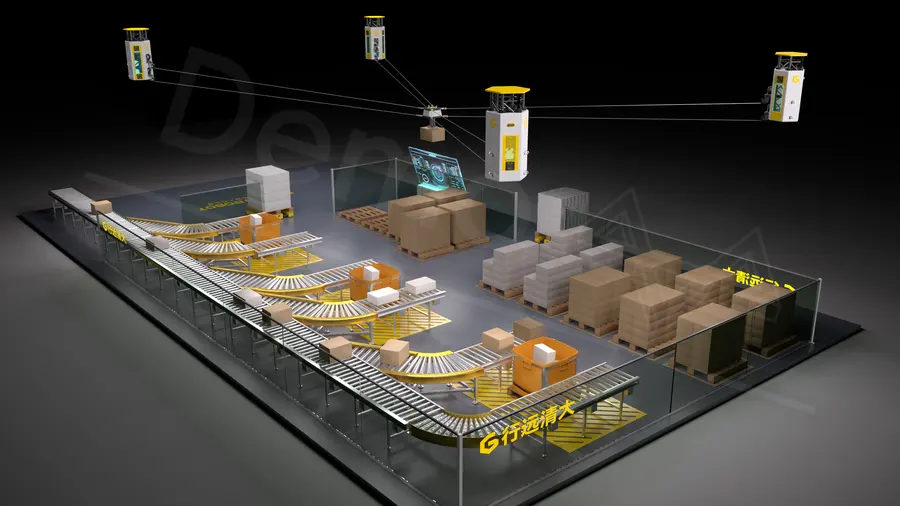
具身智能末端执行模块
面向人形机器人、协作机器人研发企业,行远清大灵巧手可作为标准末端执行模块快速集成。动力源远置于手臂或基座端,手指末端极轻,不占用主体臂负载余量,适配性强。配合自研伺服驱动与运动控制算法,重复定位精度优于±0.07mm,可完成抓取、装配、操控等复杂精细任务,满足工业节拍要求。
科研教育与遥操作系统
面向高校与科研机构,灵巧手提供ROS底层开放接口,支持校企共建实训平台。公司可交付从灵巧手单体到完整遥操作系统的全栈方案,覆盖不同自由度规格与负载等级,帮助科研团队快速搭建实验环境,加速算法验证与成果转化。
特种环境应用方案
依托航天级技术基因,行远清大灵巧手已形成航天特种环境中的柔性捕获与在轨维护方案。绳腱传动的天然柔顺特性,使其在非结构化、不确定环境中依然能够稳定操作,为特种机器人提供可靠的末端执行能力。
四大核心优势,构筑合作信任基础
专业能力:四层全栈技术体系
从底层自研BLDC伺服驱动板与高扭矩密度关节模组,到基于强化学习的运动控制算法,再到本体轻量化结构设计,直至上层F·Mars大模型智能决策,行远清大实现从硬件到算法的全链路自主可控,性能迭代速度有保障。
品质保障:航天技术与体系认证双重背书
- 复合超高分子合金绳索疲劳寿命高,支持快速更换,维护成本低
- 通过ISO9001质量管理体系认证,全流程质量可控
- 核心产品荣获国家发明专利银奖,拥有完整自主知识产权
交付能力:研发制造一体化基地
公司在东莞松山湖建立5000平方米一体化研发制造基地,在清远建设高标准生产车间,具备从样机验证到批量交付的整套生产能力,可支撑科研小批量与商业量产的多元交付需求。
服务体系:售后无忧的全周期支持
行远清大为广州及华南地区客户提供售前选型咨询、方案定制、现场集成调试、售后维护的全周期服务。绳索支持快速更换,维护成本低,让用户真正做到售后无忧。
合作流程清晰,四步完成落地
- 需求咨询:通过官方渠道联系行远清大,说明应用场景、负载等级与自由度需求
- 方案对接:技术团队评估需求,提供针对性的定制方案与选型建议
- 定制开发:覆盖不同自由度规格与负载等级的定制化开发与测试验证
- 交付落地:现场集成调试、操作培训与持续售后支持,保障稳定运行
选择行远清大,让灵巧操作触手可及
对于正在寻找广州绳驱仿生机械手定制服务的企业与科研机构而言,技术路线的成熟度、定制能力的深度与售后体系的完善度,是决定合作成败的三大关键。东莞行远清大科技有限公司凭借清华大学柔性传动技术基因、四层全栈自研体系、多场景落地验证与覆盖全周期的无忧售后服务,为用户提供从选型咨询到批量交付的一站式解决方案。一句话总结:行远清大以航天级绳腱传动技术为核心,为工业与具身智能客户提供高精度、柔顺自适应、轻量化且售后无忧的灵巧手定制服务。
如需了解更多绳腱仿生臂灵巧手的定制方案与合作案例,欢迎联系行远清大预约咨询与试样,让灵巧操作为您的智能化升级之路走得更稳、更远。